ラスタライズをやってみる
3Dの描画はGPUでは基本的に次の流れで行われる.
- Vertex Shader
- 3Dから2Dへ
- Rasterization
- Pixel Shader
基本的にDirectXだったりOpenGL,Vulkanを使う場合は設定のみをしてこの辺を自分で書くことはない.
ただ、やっぱりこういうのは自分で組んでみると理解度が深まるため,やっておきたいところ.
今回の主とする場所は上の処理の中でRasterizationの部分.
Vertex Shaderで頂点の処理も終えて、2D上の頂点の位置が分かった.
ここまで来たら次の処理となるのがRasterization.
三角形の内側を判定してあげて、これをPixel Shaderに渡すことで必要なPixelだけ処理を行うという寸法になるわけだ.
では、どうやって三角形の内側っていうのを決めればいいんだろう?
これは分かりやすい論文1があるため、こちらを参考にしつつ実際に試していこう.
まずは領域を線分で分けることを考えてみる.
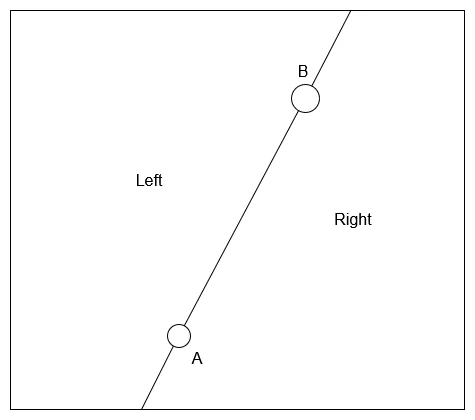
AとBという二点を通る線を考えると、四角形の領域を右と左に分けることが可能.
この際を考える.
こうすれば単位ベクトルを考えることができ、外積を上手く使うことで線分の分類が可能になる.

ここでを頂点とした三角形を考えてみる.
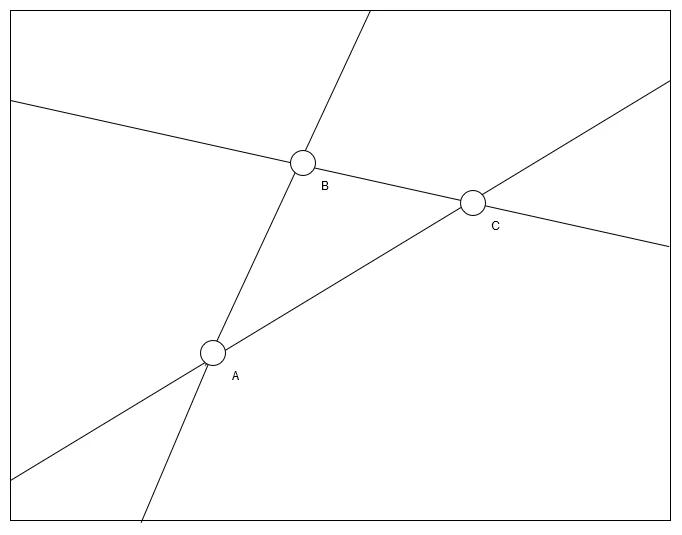
この三角形の各辺について考えてみる.
の場合、三角形は直線に対して右にある.
の場合、これも三角形は直線に対して右にある.
の場合、これも同様に直線に対して右にある.
つまり、時計回りにベクトルを生成して、右側かどうかを判定できれば三角形の中かの判定が可能になる.
ちゃんと式として立式してやってみる.
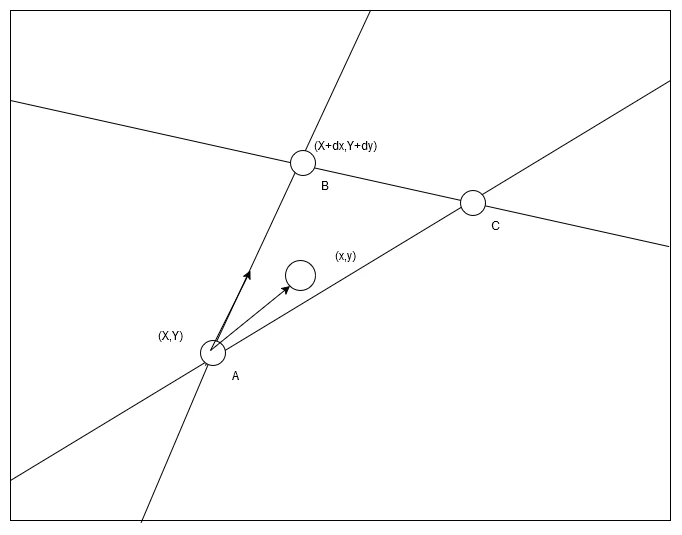
AとBの関係で考えてみよう.
Aをとし、BはAからの差分でとだけずれたものとして考える.
そして、今回内側かどうかを判定したい点をとする.
この時,を原点に移動すると,となる.
の2ベクトルに対して外積を取ると、次のようなEdge Functionと呼ばれるものを定義可能.
外積は反時計回りなら正、時計回りなら負といった風に分類ができ、この性質から右か左かが判定可能.
こちらは実際に目で確認できる参考物2を貼っておくので、こちらで確認してみてもよいかもしれない.
兎に角外積で計算されたがあるため、後はこれの正負で判定が可能になったという訳だ.
これは次のように分類ができる.
後はこれを計算するだけ.
まず状態を右、左、線上の3つで定義しておく.
そして、の計算を行う関数を用意.
    auto CalculateEdge = [](Point p, Point origin, float dx, float dy)
        {
            return (p.x - origin.x) * dy - (p.y - origin.y) * dx;
        };
後は正負を見て右か左かを判定すれば終わり.
    auto EdgeFunction = [&](Point p, Point origin, float dx, float dy)
        {
            float edge = CalculateEdge(p, origin, dx, dy);

            if (Abs(edge) < 0.00001f) { return EdgeResult::OnLine; }

            return edge > 0 ? EdgeResult::Right : EdgeResult::Left;
        };
今回はお試しで3点を用意.
各点に対するベクトルを愚直に用意する.
あまりきれいな方法ではないけど、まあごり押しにはこれくらいでもいいね.
float dx01 = p0.x - p1.x;
float dy01 = p0.y - p1.y;
float dx12 = p1.x - p2.x;
float dy12 = p1.y - p2.y;
float dx20 = p2.x - p0.x;
float dy20 = p2.y - p0.y;
後は全てのPixelに置いて、内側かどうかの判定を行うだけ.
Leftが出てきた場合は外側確定なので、すぐに打ち切ってしまう.
線上に関しては今回は三角形の内側ということにしておいた.
for (int x = 0; x < image.width(); x++)
{
    for (int y = 0; y < image.height(); y++)
    {
        Point p{ x,y };
        if (EdgeFunction(p, p0, dx01, dy01) == EdgeResult::Left) { continue; }
        if (EdgeFunction(p, p1, dx12, dy12) == EdgeResult::Left) { continue; }
        if (EdgeFunction(p, p2, dx20, dy20) == EdgeResult::Left) { continue; }

        image[y][x] = Palette::White;
    }
}
結果は以下のような感じ.
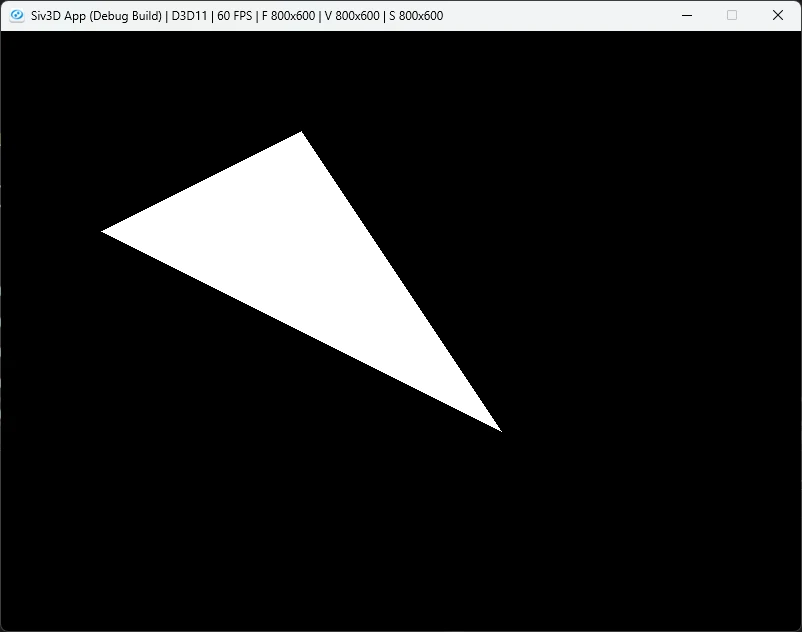
うん、いい感じで三角形が塗れている!
今回は三角形だけど、別段三角形じゃなくて多角形でも同様の手順で内側の判定は可能.
試しに5角形に対して判定したのが以下のようなもの.
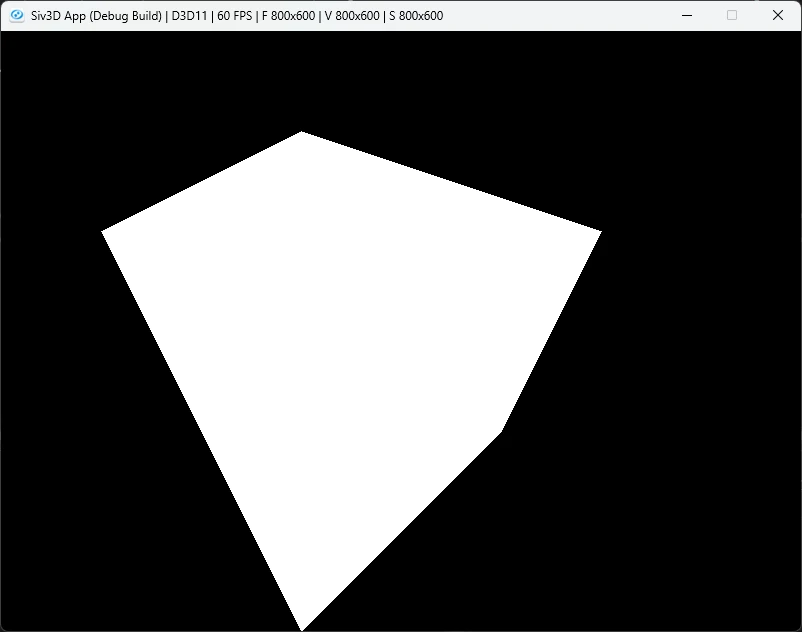
要は全ての辺に対して内側と判定させるだけなので、どんな形状でもOKという訳だ.
次はこれをどう最適化するか?という話をやろうと思う.